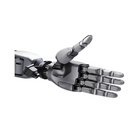
- 22 degrés de liberté actifs La main à cinq doigts de Sharpa utilise 22 modules d'actionnement, soit une articulation active de plus que les mains Revo 3 à 21 degrés de liberté.
- Plus de 1 000 pixels tactiles par bout de doigt Chaque bout de doigt associe une caméra miniature au Dynamic Tactile Array de Sharpa.
- Sensibilité à la force de 0,005 N Le bout des doigts détecte les forces de 0 à 30 N, et chaque doigt intègre aussi un capteur de couple.
- Force de préhension de 150 N La force au bout du doigt atteint 20 N et la charge utile 30 kg, pour une main de 1,3 kg.
- Vitesse de fonctionnement supérieure à 4 Hz La répétabilité au bout du doigt est de ±1 mm et le diamètre de préhension minimal de 10 mm.
- Ethernet Gigabit à 500 Hz La main s'alimente en 18–28 V CC et s'appuie sur des paquets ROS 2, C++ et Python ainsi que des ressources de simulation MuJoCo.
- Caméra de détection SHF3L incluse La caméra filme en 1920 × 1536 à 30 fps sur un champ de vision horizontal de 196°.

Description
SharpaWave est une main tactile à cinq doigts fabriquée par Sharpa, proposée ici pour l'humanoïde Unitree H2 EDU PLUS avec une caméra de détection SHF3L. Elle se distingue des ensembles BrainCo Revo 3 destinés à ce robot : ses 22 degrés de liberté actifs sont animés par 22 modules d'actionnement et sa détection se concentre dans le bout des doigts.
Chaque bout de doigt associe une caméra miniature à plus de 1 000 pixels tactiles dans le Dynamic Tactile Array de Sharpa, qui couvre de 0 à 30 N avec une sensibilité de 0,005 N ; chaque doigt dispose en outre d'un capteur de couple. Les données tactiles obtenues sont assez fines pour travailler avec des objets très légers.
Sur le plan mécanique, la main pèse 1,3 kg et mesure 208 × 90 × 50 mm. Elle développe une force de préhension de 150 N et de 20 N au bout du doigt, porte une charge utile de 30 kg, fonctionne à plus de 4 Hz et répète la position du bout du doigt à ±1 mm près, avec un diamètre de préhension minimal de 10 mm.
Elle se connecte en Ethernet Gigabit à 500 Hz, s'alimente en 18–28 V CC et s'appuie sur des paquets ROS 2, C++ et Python ainsi que des ressources de simulation MuJoCo, ce qui convient aux équipes d'IA incarnée qui développent des stratégies de contrôle tactiles. Le côté de la main, la quantité, le nombre de caméras et le montage sur votre H2 sont confirmés dans votre devis.
Principales capacités
- 22 degrés de liberté actifs : La main à cinq doigts de Sharpa utilise 22 modules d'actionnement, soit une articulation active de plus que les mains Revo 3 à 21 degrés de liberté.
- Plus de 1 000 pixels tactiles par bout de doigt : Chaque bout de doigt associe une caméra miniature au Dynamic Tactile Array de Sharpa.
- Sensibilité à la force de 0,005 N : Le bout des doigts détecte les forces de 0 à 30 N, et chaque doigt intègre aussi un capteur de couple.
- Force de préhension de 150 N : La force au bout du doigt atteint 20 N et la charge utile 30 kg, pour une main de 1,3 kg.
- Vitesse de fonctionnement supérieure à 4 Hz : La répétabilité au bout du doigt est de ±1 mm et le diamètre de préhension minimal de 10 mm.
- Ethernet Gigabit à 500 Hz : La main s'alimente en 18–28 V CC et s'appuie sur des paquets ROS 2, C++ et Python ainsi que des ressources de simulation MuJoCo.
- Caméra de détection SHF3L incluse : La caméra filme en 1920 × 1536 à 30 fps sur un champ de vision horizontal de 196°.
Acheter via Robotix Market
Ce produit est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le propre réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation dans vos locaux.
Fonctionnalités
Spécifications
| Produit | Main robotisée dextre tactile avec caméra de détection |
|---|---|
| Fabricant de la main | Sharpa |
| Modèle | SharpaWave |
| Proposée pour | Unitree H2 EDU PLUS |
| Mains fournies · côté | À confirmer lors du devis |
| Degrés de liberté actifs | 22 |
| Détection au bout des doigts | Caméra miniature + Dynamic Tactile Array, plus de 1 000 pixels tactiles par bout de doigt |
| Détection de force | 0–30 N, sensibilité de 0,005 N |
| Capteurs de couple | Un par doigt |
| Force de préhension | 150 N |
| Force au bout du doigt | 20 N |
| Charge utile | 30 kg |
| Vitesse de fonctionnement | Plus de 4 Hz |
| Répétabilité au bout du doigt | ±1 mm |
| Diamètre de préhension minimal | 10 mm |
| Fréquence de commande | 500 Hz |
| Interface | Ethernet Gigabit (1000BASE-T) |
| Tension d'alimentation | 18–28 V CC |
| Logiciels | Paquets ROS 2, C++ et Python, ressources de simulation MuJoCo |
| Dimensions de la main | 208 × 90 × 50 mm |
| Poids de la main | 1,3 kg |
| Caméra | Caméra de détection SHF3L |
| Image de la caméra | 1920 × 1536 à 30 fps |
| Champ de vision de la caméra | 196° à l'horizontale |
| Capteur de la caméra · sortie | Capteur RRGB avec ISP intégré · YUV422 8 bits |
| Poids · taille de la caméra | Moins de 50 g · 25 × 25 × 33,54 mm |
| Plage de température de la caméra | De −40 °C à +85 °C |
| Plateforme de calcul de la caméra | Compatible avec NVIDIA Jetson AGX Thor |
| Type d'obturateur de la caméra | À confirmer lors du devis |
| Caméras fournies · montage | À confirmer lors du devis |
| Montage et câblage pour votre H2 | À confirmer lors du devis |
| Durée de la garantie | À confirmer lors du devis |
Secteurs
Questions fréquentes
La main robotisée dextre Unitree H2 EDU PLUS SharpaWave + caméra SHF3L est proposée à CHF 65,700 sur votre marché.
Elle est fabriquée par Sharpa et offre 22 degrés de liberté actifs contre 21 pour la Revo 3. Sa détection tactile se situe dans le bout des doigts, avec plus de 1 000 pixels tactiles chacun, là où la U21T utilise une matrice dans la paume. Elle se connecte en Ethernet Gigabit plutôt qu'en EtherCAT, CAN FD ou RS-485, et sa force de préhension atteint 150 N.
Chaque bout de doigt associe une caméra miniature à plus de 1 000 pixels tactiles. La détection de force couvre de 0 à 30 N avec une sensibilité de 0,005 N, et chaque doigt dispose aussi d'un capteur de couple.
La force de préhension est de 150 N et la force au bout du doigt de 20 N, pour une charge utile de 30 kg. La main fonctionne à plus de 4 Hz et répète la position du bout du doigt à ±1 mm près.
Elle se connecte en Ethernet Gigabit avec une fréquence de commande de 500 Hz et s'alimente en 18–28 V CC. Des paquets ROS 2, la prise en charge de C++ et Python et des ressources de simulation MuJoCo sont fournis pour le développement.
Le côté et la quantité sont confirmés dans votre devis. Le robot H2 n'est pas inclus ; le nombre de caméras SHF3L et l'adaptation à votre H2 EDU PLUS sont confirmés en même temps.
Main robotisée dextre Unitree H2 EDU PLUS SharpaWave + caméra SHF3L
- Prix régulier
- CHF 65,700.00
- prix de vente
Consultés récemment
Vous n'avez encore consulté aucun produit.