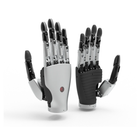
- Six actionneurs indépendants Chaque doigt bouge séparément et le pouce se déplace dans deux directions, ce qui offre l'opposition dont dépendent la saisie, le pincement et le maintien.
- Taille d'une main humaine pour 480 g Une paume de 80 mm, une largeur maximale de 132 mm et une longueur de 205 mm, doigts de 97 mm compris, maintiennent la main proche de l'échelle humaine.
- Prise en fermeture de 40 N Le bout des doigts pousse avec 10 N, le pouce avec 12 N, la prise en fermeture atteint 40 N et la traction de la paume 80 N.
- Dosage de la force par commande en couple L'algorithme de commande en couple de Ti5 divise la force commandée en paliers fins pour les objets fragiles, souples ou irréguliers.
- Commande coordonnée multi-articulations Plusieurs articulations bougent ensemble sur une seule consigne, si bien que les gestes naturels ne demandent aucune programmation articulation par articulation.
- 7,4 V, 3 A en pointe La main consomme 0,1 A au repos et jusqu'à 3 A sur une alimentation de 7,4 V, ce qui convient aux robots sur batterie.
- Conçue pour les bras Ti5 Ti5 a conçu la main pour fonctionner avec ses propres bras collaboratifs des séries ARM et EBLM.


Description
La main bionique intelligente Ti5 est la main robotique bionique à cinq doigts de Ti5 Robotics, issue de sa gamme Cool Hand, conçue comme un effecteur terminal de précision pour les robots humanoïdes, les bras collaboratifs et la recherche en manipulation. Six actionneurs indépendants meuvent les doigts, et le pouce se déplace dans deux directions, ce qui offre l'opposition dont dépendent la saisie, le pincement et le maintien. La main entière pèse 480 g.
Elle est dimensionnée à l'échelle d'une main humaine : une paume de 80 mm, une largeur maximale de 132 mm, une longueur totale de 205 mm doigts de 97 mm compris, et 132 mm de la base du pouce au bas de la paume. Le bout des doigts pousse avec 10 N, les doigts appuient latéralement avec 8 N, le pouce avec 12 N, la prise en fermeture atteint 40 N et la traction de la paume 80 N : la même main couvre ainsi un pincement léger comme une prise de force ferme.
L'algorithme de commande en couple de Ti5 divise la force commandée en paliers fins pour les objets fragiles, souples ou irréguliers, et la commande coordonnée multi-articulations meut plusieurs doigts ensemble sur une seule consigne, si bien que les gestes naturels ne demandent aucune programmation articulation par articulation. La technologie de commande par détection de mouvement propre à Ti5 pilote les deux. La consommation reste modeste — 7,4 V, 0,1 A au repos et jusqu'à 3 A au maximum — et convient aussi bien aux plateformes sur batterie qu'à une alimentation de laboratoire.
Ti5 conçoit la main pour la production industrielle, la recherche et l'enseignement, les services commerciaux et la rééducation médicale, et l'a pensée pour fonctionner avec ses bras collaboratifs des séries ARM et EBLM. L'interface de communication, le côté de la main et la fixation sur d'autres bras sont confirmés avec le devis. Comparez-la avec nos autres mains robotiques dextres.
Capacités clés
- Six actionneurs indépendants : Chaque doigt bouge séparément et le pouce se déplace dans deux directions, ce qui offre l'opposition dont dépendent la saisie, le pincement et le maintien.
- Taille d'une main humaine pour 480 g : Une paume de 80 mm, une largeur maximale de 132 mm et une longueur de 205 mm, doigts de 97 mm compris, maintiennent la main proche de l'échelle humaine.
- Prise en fermeture de 40 N : Le bout des doigts pousse avec 10 N, le pouce avec 12 N, la prise en fermeture atteint 40 N et la traction de la paume 80 N.
- Dosage de la force par commande en couple : L'algorithme de commande en couple de Ti5 divise la force commandée en paliers fins pour les objets fragiles, souples ou irréguliers.
- Commande coordonnée multi-articulations : Plusieurs articulations bougent ensemble sur une seule consigne, si bien que les gestes naturels ne demandent aucune programmation articulation par articulation.
- 7,4 V, 3 A en pointe : La main consomme 0,1 A au repos et jusqu'à 3 A sur une alimentation de 7,4 V, ce qui convient aux robots sur batterie.
- Conçue pour les bras Ti5 : Ti5 a conçu la main pour fonctionner avec ses propres bras collaboratifs des séries ARM et EBLM.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé pour chaque projet plutôt qu'affiché.
Acheter via Robotix Market
Cette unité est neuve, issue de circuits de distribution établis, et expédiée dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation sur site.
Fonctionnalités
Spécifications
| Marque | Ti5 Robotics |
|---|---|
| Modèle | Intelligent Bionic Hand (gamme Cool Hand) |
| Doigts | 5 |
| Degrés de liberté | 6 |
| Actionnement | 6 actionneurs internes ; chaque doigt bouge indépendamment, le pouce dans deux directions |
| Poids | 480 g |
| Largeur de la paume | 80 mm |
| Largeur maximale de la main | 132 mm |
| Longueur totale doigts compris | 205 mm |
| Longueur des doigts | 97 mm |
| De la base du pouce au bas de la paume | 132 mm |
| Force au bout des doigts | 10 N |
| Force latérale des doigts | 8 N |
| Force du pouce | 12 N |
| Force de prise en fermeture | 40 N |
| Force de traction de la paume | 80 N |
| Tension de fonctionnement | 7,4 V |
| Courant au repos | 0,1 A |
| Courant maximal | 3 A |
| Commande | Algorithme de commande en couple pour le dosage de la force ; commande coordonnée multi-articulations ; commande par détection de mouvement |
| Actions de préhension | Saisir, pincer, tenir |
| Bras associés | Bras collaboratifs Ti5 des séries ARM et EBLM |
| Interface de communication | À confirmer lors du devis |
| Interface de fixation | À confirmer lors du devis |
| Côté de la main | À confirmer lors du devis |
Secteurs
Questions fréquentes
Elle est proposée sur devis : la configuration, la quantité et la livraison sont confirmées pour chaque projet.
Six, assurés par six actionneurs internes. Chaque doigt bouge indépendamment et le pouce se déplace dans deux directions.
La force au bout des doigts est de 10 N, la force latérale des doigts de 8 N, celle du pouce de 12 N, la prise en fermeture de 40 N et la traction de la paume de 80 N.
Elle pèse 480 g, avec une paume de 80 mm, une largeur maximale de 132 mm et une longueur totale de 205 mm, doigts de 97 mm compris.
Elle fonctionne sous 7,4 V et consomme 0,1 A au repos et jusqu'à 3 A au maximum, ce qui convient aussi bien aux humanoïdes sur batterie qu'aux montages de laboratoire.
Ti5 l'a conçue pour fonctionner avec ses bras collaboratifs des séries ARM et EBLM. L'interface de communication, le côté de la main et la fixation sur votre bras sont confirmés avec le devis.
Consultés récemment
Vous n'avez encore consulté aucun produit.