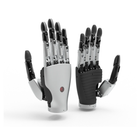
- Sei attuatori indipendenti Ogni dito si muove da solo e il pollice si muove in due direzioni, offrendo l'opposizione da cui dipendono afferrare, pizzicare e tenere.
- Dimensioni di una mano umana, 480 g Un palmo da 80 mm, una larghezza massima di 132 mm e una lunghezza di 205 mm comprese le dita da 97 mm mantengono la mano vicina alla scala umana.
- Presa in chiusura da 40 N I polpastrelli spingono con 10 N, il pollice con 12 N, la presa in chiusura raggiunge 40 N e la trazione del palmo 80 N.
- Suddivisione della forza tramite controllo di coppia L'algoritmo di controllo di coppia di Ti5 suddivide la forza comandata in passi fini per oggetti fragili, morbidi o irregolari.
- Controllo coordinato multigiunto Più giunti si muovono insieme con un solo comando, quindi i gesti naturali non richiedono una programmazione giunto per giunto.
- 7,4 V, 3 A di picco La mano assorbe 0,1 A a riposo e fino a 3 A da un'alimentazione a 7,4 V, il che si adatta ai robot a batteria.
- Pensata per i bracci Ti5 Ti5 ha progettato la mano per funzionare con i propri bracci collaborativi delle serie ARM ed EBLM.


Descrizione
La mano bionica intelligente Ti5 è la mano robotica bionica a cinque dita di Ti5 Robotics della linea Cool Hand, costruita come end-effector di precisione per robot umanoidi, bracci collaborativi e ricerca sulla manipolazione. Sei attuatori indipendenti muovono le dita e il pollice si muove in due direzioni, offrendo l'opposizione da cui dipendono afferrare, pizzicare e tenere. L'intera mano pesa 480 g.
Ha dimensioni vicine a quelle di una mano umana: palmo da 80 mm, larghezza massima di 132 mm, lunghezza totale di 205 mm comprese le dita da 97 mm, e 132 mm dalla base del pollice al fondo del palmo. I polpastrelli spingono con 10 N, le dita premono lateralmente con 8 N, il pollice con 12 N, la presa in chiusura raggiunge 40 N e la trazione del palmo 80 N, così la stessa mano copre una presa a pinza leggera e una presa di forza salda.
L'algoritmo di controllo di coppia di Ti5 suddivide la forza comandata in passi fini per oggetti fragili, morbidi o irregolari, e il controllo coordinato multigiunto muove più dita insieme con un solo comando, quindi i gesti naturali non richiedono una programmazione giunto per giunto. Entrambi sono gestiti dalla tecnologia di controllo a rilevamento del movimento sviluppata da Ti5. I consumi sono contenuti — 7,4 V, 0,1 A a riposo e fino a 3 A al massimo — e si adattano alle piattaforme a batteria come a un alimentatore da banco.
Ti5 costruisce la mano per la produzione industriale, la ricerca e la didattica, i servizi commerciali e la riabilitazione medica, e l'ha progettata per funzionare con i suoi bracci collaborativi delle serie ARM ed EBLM. Interfaccia di comunicazione, lato della mano e montaggio su altri bracci vengono confermati con il preventivo. La confronti con le altre nostre mani robotiche ad alta destrezza.
Capacità principali
- Sei attuatori indipendenti: Ogni dito si muove da solo e il pollice si muove in due direzioni, offrendo l'opposizione da cui dipendono afferrare, pizzicare e tenere.
- Dimensioni di una mano umana, 480 g: Un palmo da 80 mm, una larghezza massima di 132 mm e una lunghezza di 205 mm comprese le dita da 97 mm mantengono la mano vicina alla scala umana.
- Presa in chiusura da 40 N: I polpastrelli spingono con 10 N, il pollice con 12 N, la presa in chiusura raggiunge 40 N e la trazione del palmo 80 N.
- Suddivisione della forza tramite controllo di coppia: L'algoritmo di controllo di coppia di Ti5 suddivide la forza comandata in passi fini per oggetti fragili, morbidi o irregolari.
- Controllo coordinato multigiunto: Più giunti si muovono insieme con un solo comando, quindi i gesti naturali non richiedono una programmazione giunto per giunto.
- 7,4 V, 3 A di picco: La mano assorbe 0,1 A a riposo e fino a 3 A da un'alimentazione a 7,4 V, il che si adatta ai robot a batteria.
- Pensata per i bracci Ti5: Ti5 ha progettato la mano per funzionare con i propri bracci collaborativi delle serie ARM ed EBLM.
Questo modello è proposto su preventivo. Configurazione, accessori, ambito di integrazione e tempi di consegna incidono tutti sull'importo finale: il prezzo viene quindi confermato per ogni progetto anziché essere pubblicato.
Acquistare tramite Robotix Market
Questa unità è nuova, proviene da canali di distribuzione consolidati e viene spedita in tutto il mondo con la garanzia del produttore. L'assistenza tecnica è coordinata con la rete di assistenza del produttore. Ambito di impiego, configurazione e responsabilità di messa in servizio sono concordati nell'ambito del preventivo — il prezzo del prodotto non comprende l'installazione presso la sede del cliente.
Caratteristiche
Specifiche
| Marca | Ti5 Robotics |
|---|---|
| Modello | Intelligent Bionic Hand (serie Cool Hand) |
| Dita | 5 |
| Gradi di libertà | 6 |
| Attuazione | 6 attuatori interni; ogni dito si muove in modo indipendente, il pollice in due direzioni |
| Peso | 480 g |
| Larghezza del palmo | 80 mm |
| Larghezza massima della mano | 132 mm |
| Lunghezza totale comprese le dita | 205 mm |
| Lunghezza delle dita | 97 mm |
| Dalla base del pollice al fondo del palmo | 132 mm |
| Forza sui polpastrelli | 10 N |
| Forza laterale delle dita | 8 N |
| Forza del pollice | 12 N |
| Forza di presa in chiusura | 40 N |
| Forza di trazione del palmo | 80 N |
| Tensione di esercizio | 7,4 V |
| Corrente a riposo | 0,1 A |
| Corrente massima | 3 A |
| Controllo | Algoritmo di controllo di coppia per la suddivisione della forza; controllo coordinato multigiunto; controllo a rilevamento del movimento |
| Azioni di presa | Afferrare, pizzicare, tenere |
| Bracci abbinabili | Bracci collaborativi Ti5 delle serie ARM ed EBLM |
| Interfaccia di comunicazione | Da confermare in fase di preventivo |
| Interfaccia di montaggio | Da confermare in fase di preventivo |
| Lato della mano | Da confermare in fase di preventivo |
Settori industriali
Domande frequenti
È offerta su preventivo: configurazione, quantità e consegna vengono confermate per ogni progetto.
Sei, da sei attuatori interni. Ogni dito si muove in modo indipendente e il pollice si muove in due direzioni.
La forza sui polpastrelli è di 10 N, la forza laterale delle dita di 8 N, la forza del pollice di 12 N, la presa in chiusura di 40 N e la trazione del palmo di 80 N.
Pesa 480 g, con un palmo da 80 mm, una larghezza massima di 132 mm e una lunghezza totale di 205 mm comprese le dita da 97 mm.
Funziona a 7,4 V e assorbe 0,1 A a riposo e fino a 3 A al massimo, il che si adatta agli umanoidi a batteria come alle configurazioni da banco.
Ti5 l'ha progettata per funzionare con i suoi bracci collaborativi delle serie ARM ed EBLM. Interfaccia di comunicazione, lato della mano e montaggio sul Suo braccio vengono confermati con il preventivo.
Visualizzati di recente
Non hai ancora visualizzato alcun prodotto.